Physical AI Tech Week開催、RebellionsやFuriosaAIがNPUを披露
ソウルで開催された「Physical AI Tech Week」では、物理環境を感知・行動する「フィジカルAI」技術の生態系構築に向けた展示が行われ、RebellionsやFuriosaAIなどの国内AIファブレス企業が独自のNPU技術を披露した。
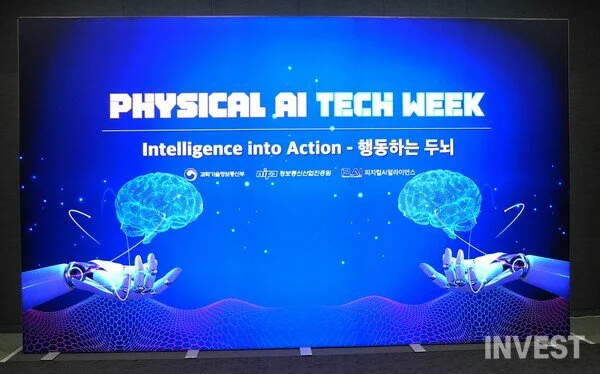
ソウル・江南区のCOEXで13〜14日に開催された「Physical AI Tech Week」では、RebellionsやFuriosaAIなどの企業が独自のNPUを展示した。製造や物流のデジタル変換を目指し、2027年度の研究開発や標準化ロードマップの構築に向けた官民連携の取り組みが示された。
去る13〜14日、ソウル・江南区のCOEXにて「Physical AI Tech Week(フィジカルAI テックウィーク)」が開催された。科学技術情報通信部が主催し、情報通信産業振興院(NIPA)とフィジカルAIアライアンスが主管した本イベントは、デジタル空間を超えて物理的環境を感知し行動する「フィジカルAI(Physical AI)」技術の生態系を構築し、官民連携を通じて製造・物流・サービスなどの国家主力産業のデジタル変換を促進するために設けられた。
主催側は、政府部門と産業界、研究機関の協力を通じて、2027年度の研究開発(R&D)および実証政策の方向性を共有し、関連する標準化ロードマップを構築することを目標とした。参加企業は、製造ラインや物流拠点、危険地域などに配置可能なソリューションを紹介し、事業協力パートナーを模索した。
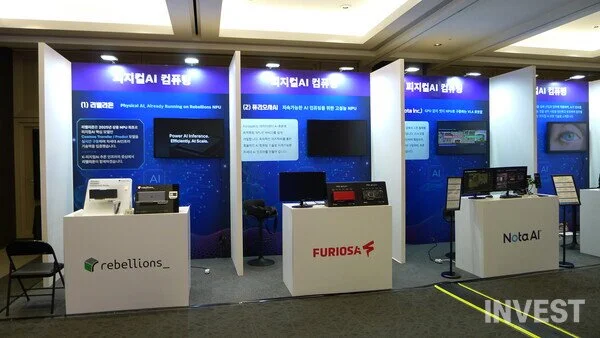
展示会場内の「フィジカルAIコンピューティング」エリアでは、RebellionsやFuriosaAIなどの国内AIファブレス企業が、独自のNPUハードウェアと駆動環境を披露した。Rebellionsは次世代の高精度ニューラルネットワーク処理装置(NPU)を基盤とした、フィジカルAIの核心モデルのためのリアルタイム推論インフラを紹介。FuriosaAIは、データセンターとエッジ環境に対応する高効率NPUアーキテクチャ技術を展示した。Nota AIは、大容量ロボットモデルをオンデバイス環境で低遅延に処理することを支援する超軽量化最適化ソリューションを公開した。
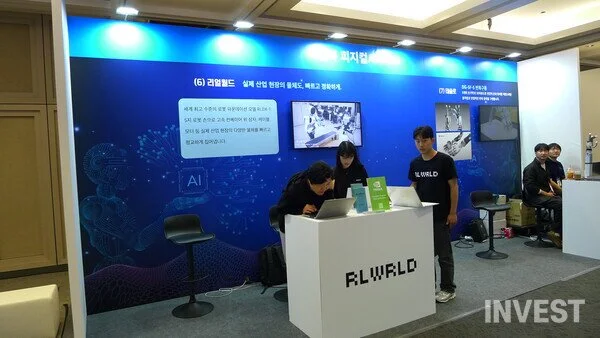
コンピューティング以外の展示エリアは、センシングと作業制御のためのロボットハンド・ビジョン基盤モデル、設備統合管制、データ標準化などの分野別ブースに分かれた。RLWRLDやTesolloなどは、高自由度ロボットハンド・ハードウェアとビジョン・言語・行動(VLA)モデルを連携させ、非定型環境で物体を精密に操作する技術を披露した。
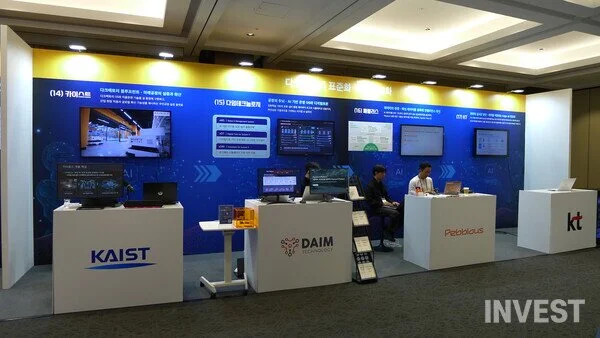
デモンストレーションエリアでは、maum.aiが四足歩行ロボットを活用した室内外の自律巡回および地雷探知任務用装備を展示し、LG CNSはデータファクトリーからスマートファクトリーへと続く統合産業知能化構造をシミュレーションで提示した。KAIST、Daim Technology、Pebblous、KTなどのブースでは、ダークファクトリーのブループリント、ロボット設備統合管制用のデジタルツイン、フィジカルAI用のデータ合成および品質検証OSが紹介された。ハードウェア制御技術とともに、それを支えるデータインフラや標準化に関する内容も展示に含まれた。
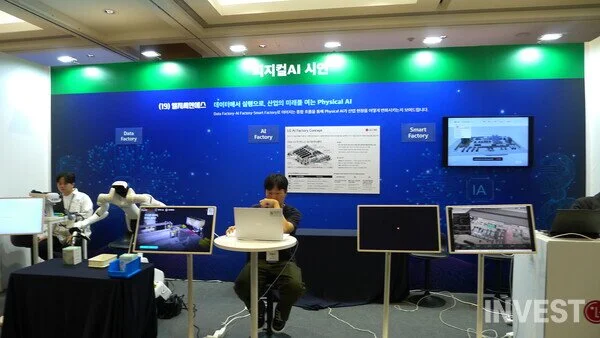
技術デモンストレーションで目を引いたのは、不規則に揺れたり形状が一定でなかったりする物体を掴むロボットの動きと、高度化したソフトウェア技術の発展だ。過去の、精密センサーと定められた位置座標に基づいて反復動作を行う方式とは異なり、ソフトウェアがコンベアベルト上で移動するケーブル、箱、機械部品の速度と方向をリアルタイムで認識し、ロボットの動作を制御した。視覚情報に依存していた従来型アルゴリズムに、接触瞬間のトルクと圧力を即座にモーター命令へと変換する行動制御ソフトウェアが結合することで、産業現場における機械の反応速度と正確度が一段と安定した姿を見せた。
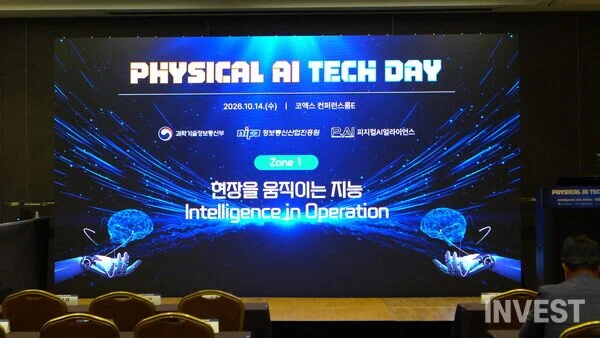
カンファレンス「Physical AI Tech Day」では、MITのキム・サンベ教授ら産業界・学界の専門家による基調講演と技術発表が続いた。キム教授は「行動する脳(Intelligence into Action)」をテーマに、物理世界の力学構造と知能アルゴリズムが結合する原理を説明。国内外のロボティクス専門家たちは、製造・物流ラインにおいて未だ自動化されていない作業にロボット基盤モデル(RFM)を適用する方法を共有した。登壇者らは、基礎研究の成果を現場設備と連動させるには、リアルタイム制御モデルの設計と産業データ加工体系が重要であり、これらの能力が今後のグローバル競争力を左右すると診断した。
発表と展示では、技術を実際の工程に適用した際にどのような効果をもたらすかも扱われた。生成型モデルのパラメータ規模やベンチマークスコアよりも、特定の工程に投入した際の誤差率の減少、設備稼働停止時間の最小化、既存の工場オペレーティングシステムとの連携など、実務的な効用へと議論が集中した。工程において自動化されずに残っている作業を遂行しながら作業者を補助、あるいは代替できるか、導入コストに見合う効果を出せるかどうかが主要な検討事項として提示された。
一方、現場ではグローバルな技術発展の速度と中国企業の追撃に対する業界の危機感も露呈した。中国のロボティクス・AI企業が巨大な内需市場と国家的な支援、製造工場データを背景に、ヒューマノイドやスマート製造ソリューションの現場配置を拡大し、実証速度を高めているため、国内企業もアルゴリズム研究に留まらず現場検証を急ぐべきだとの声が上がった。研究成果を実際の適用へと繋げる速度が遅れれば、グローバル競争において後れを取ることになるという指摘だ。
これに合わせ、参加企業も今後の開発計画を説明するにとどまらず、実際の動作結果を提示することに注力した。ブース前面のモニターやデモンストレーション台には、概念検証用の(アニメーション)ではなく、製造工場、ホテル、物流選別場で収集した駆動ログや産業用エッジ機器のリアルタイム制御映像が繰り返し再生された。企業は現場データと制御映像を通じて、技術の動作方式と適用結果を説明した。
今回のイベントは、初期段階のスタートアップが参入できる技術分野を検討する場であった。大規模な資本を必要とするハードウェアの量産や、汎用基盤モデルをゼロから開発する方式は、資源が限られた企業にとって資金負担となり得る。イベントで提示された標準化インターフェースやNPU環境を活用し、特定の製造工程やサービス分野に適した応用ソフトウェア、データ最適化体系を開発する戦略に集中すべきである。大企業との技術実証(PoC)を通じて現場データを確保し、特定の環境で誤差をどれほど減らしたかを定量的な数値で提示する実行力も求められている。
コメント 0
現在コメントの投稿は無効になっています。